Atualmente, os robôs agrícolas precisam ser construídos sob medida para a largura dos sulcos e a altura das plantações no campo, ou que os campos sejam preparados para acomodá-los. No entanto, isso consome muito tempo e é difícil. Mas uma empresa considerou que se robôs humanoides pudessem ser treinados para realizar tarefas agrícolas, eles poderiam executar o trabalho in loco como humanos, facilitando a introdução de robôs para pequenos agricultores com populações agrícolas cada vez mais idosas. Eles chegaram a realizar um teste em uma plantação de quiabo.
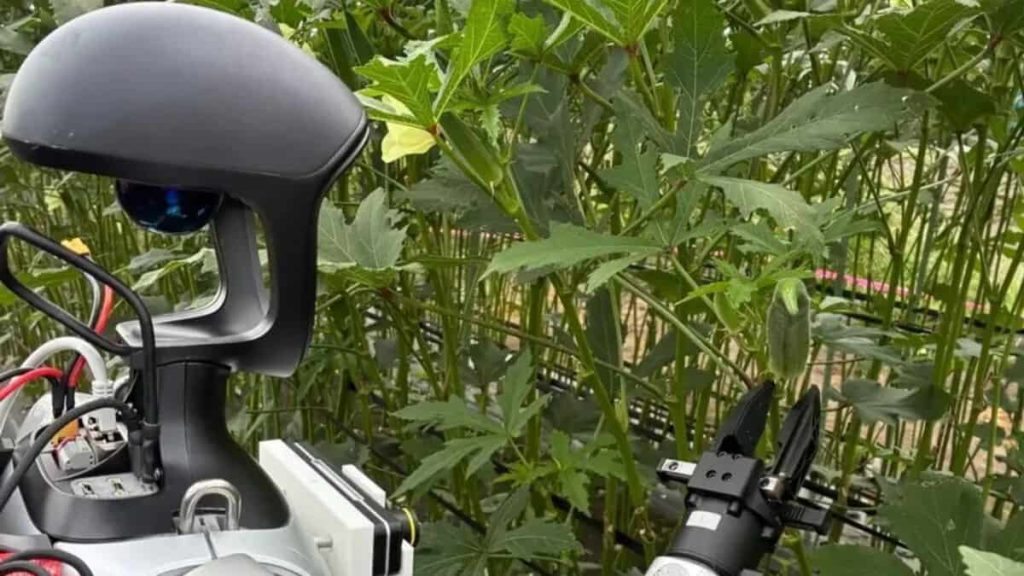
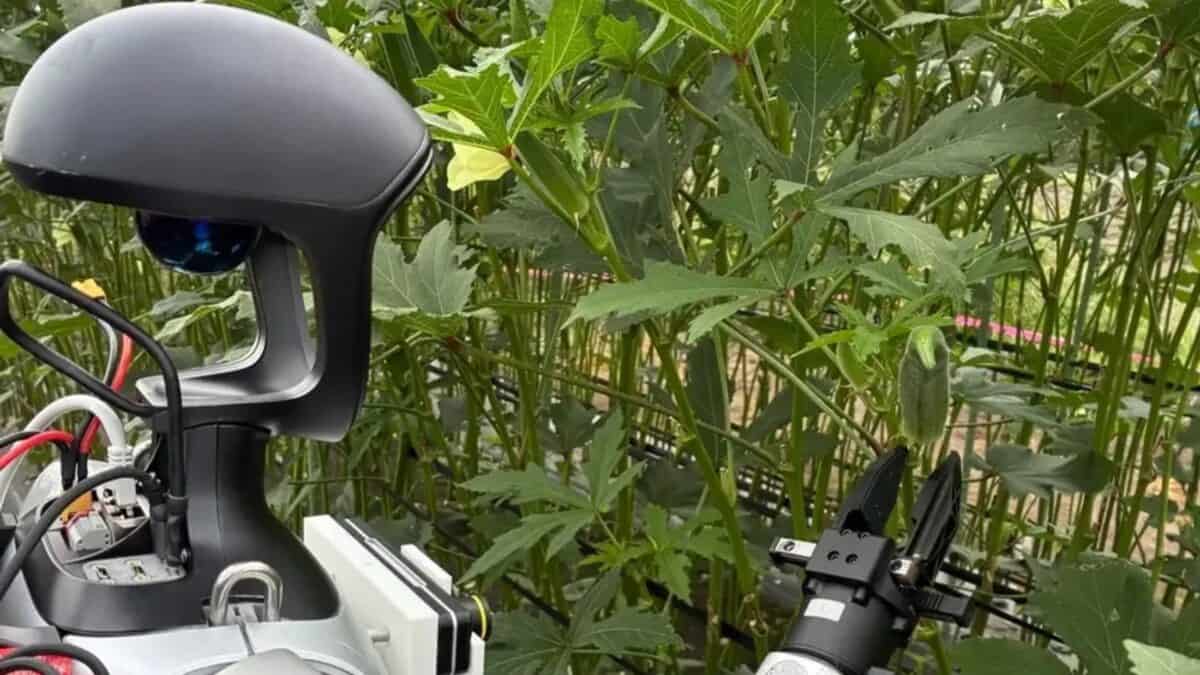
A Orboh, empresa que pesquisa e desenvolve software de controle para robôs, colaborou com o Instituto de Pesquisa de Carrocerias da Toyota para realizar um teste de demonstração no qual o robô humanoide Unitree G1, fabricado pela Unitree Robotics da China, realizou a colheita em uma plantação de quiabo.
Ao contrário de estufas e outras instalações preparadas para robôs, os campos reais são ao ar livre e as condições são desafiadoras para os robôs, incluindo o vento, que faz com que as vagens se movam ou fiquem escondidas pelas folhas, a luz solar, que sombreia ou dificulta a visualização das vagens, e o terreno irregular. O teste foi realizado de junho a setembro de 2026 para verificar se o robô conseguiria realizar o trabalho com sucesso nessas condições.
Engenheiros da Orboh permaneceram em uma fazenda de quiabo na província de Kagoshima e operaram o robô tanto em um campo real quanto em um ambiente simulado interno. A tarefa do robô era detectar o quiabo, aproximar-se, pegar o fruto com a mão, cortar o talo com uma lâmina, colocá-lo em uma cesta e seguir para o próximo quiabo.
No entanto, a lâmina não foi implementada a tempo, então desta vez o robô conseguiu apenas pegar o quiabo. No ambiente simulado, ele conseguiu pegar o quiabo com sucesso 16 vezes em 20 tentativas. No campo, confirmou-se que o robô conseguia detectar quiabos com crescimento irregular, estender a mão e pegá-los.
屋外の畑で、オクラを認知し、掴むことができました!カッターの製作が間に合わなくて挟むための割り箸をつけたけど、力強すぎてオクラ切断しちゃった笑… pic.twitter.com/Z84Km2Soyr
— Orboh_Kota Ueda(上田康太) (@kotaueda999) September 17, 2026
Para a detecção do quiabo, foi utilizada uma câmera estéreo “ZED-M” montada no peito e um algoritmo de detecção de objetos por IA finamente ajustado, o “YOLO”. Os movimentos da mão em direção ao alvo foram calculados usando cinemática inversa e refinados por meio de uma política de difusão.
Embora infelizmente o tempo tenha se esgotado desta vez, o diretor de tecnologia da Orboh, Kota Ueda, ficou impressionado, dizendo: “É incrível que o robô tenha conseguido reagir ao crescimento aleatório do quiabo e realmente pegá-lo”, e acrescentou: “Como engenheiro, fiquei feliz por ele ter se saído bem no desafiador ambiente externo.”
O principal negócio da Orboh é o Engenheiro de Desenvolvimento de Campo (FDE, na sigla em inglês) humanoide, que envolve “ir até as instalações dos clientes e implementar robôs”. Este teste de demonstração também teve como objetivo tornar suas metodologias de desenvolvimento já estabelecidas aplicáveis a diversos locais, como fábricas e canteiros de obras. A empresa planeja compartilhar os dados coletados e o ambiente de simulação utilizado para a verificação com a comunidade de IA. Lançado em Hugging Face, eles estão fazendo isso.
*Reportagem publicada originalmente em Forbes Japão